Seu próximo nível começa aqui
Com a Assinatura Ilimitada, você tem tudo que precisa para sua aprovação.
Com a Assinatura Ilimitada, você combina prática, teoria e método em uma única assinatura com tudo que você precisa para sua aprovação.



I, apenas
II, apenas
I e III, apenas
II e III, apenas
I, II e III
A operação de temporização processada pelo bloco inicia-se em determinado intervalo de tempo, após a entrada IN ter sido energizada.
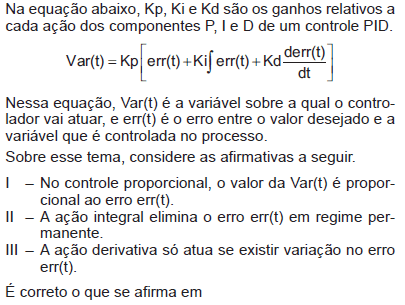
Se o sistema for empregado no controle de um motor linear, o engenheiro poderá utilizar um controlador do tipo PID (proporcional integral derivativo). Nesse tipo de controlador, a ação integral funciona para minimizar o erro decorrente de variações rápidas no erro, e a ação derivativa trabalha para minimizar erros em estado permanente.
Um sistema de controle linear e contínuo, com realimentação de saída, apresenta uma estrutura de compensação na malha direta, em série com a planta, cuja função de transferência é H(s) = Kp(1+Tis1).
Esse compensador é do tipo
PD
P I
P I D
Lead - Leg
Avanço de fase
Um sistema de controle discreto, com realimentação de saída, apresenta uma estrutura de compensação na malha direta, em série com a planta, cuja função de transferência do compensador é H(z) = z−0,7K(z−0,9).
Trata-se do tipo compensador
de Avanço de Fase
de Atraso de Fase
Derivativo
Proporcional Integral
P I D
Num sistema supervisório em modo de execução, é proporcionado ao usuário um ambiente gráfico que permite
vincular as tags de variáveis às propriedades dos objetos gráficos e aos efeitos de animação nas telas.
modificar, de forma on-line, os parâmetros dos PID das malhas de controle de processo.
criar, copiar e modificar telas e tags, conforme as especificações do projeto.
programar as sequências em que os dados são armazenados, para efeito de histórico, ou atualizados para as demais telas do sistema.
alterar as definições das tags de variáveis na base de dados do sistema.


Sendo as constantes não-nulas, o controlador é unicamente do tipo PD (proporcional e derivativo).
A função de transferência de um controlador PI é dada por:
Um zero nesta função vale
O processo tem comportamento de filtro passa-baixas.
Esse controlador é não-linear.
Dependendo do processo a ser controlado, o termo tem uma ação tal que permite reduzir ou eliminar, no sistema, erros em regime permanente.
Esse controlador tem simplesmente uma ação proporcional.
Pela estrutura e sinais dos parâmetros, o sistema é instável sob o critério BIBO, ou seja, entrada limitada – saída limitada (bounded input – bounded output).
Esse controlador acrescenta um pólo em z = 1 na função de transferência de malha aberta do sistema a ser controlado.