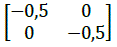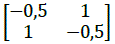Seu próximo nível começa aqui
Com a Assinatura Ilimitada, você tem tudo que precisa para sua aprovação.
Com a Assinatura Ilimitada, você combina prática, teoria e método em uma única assinatura com tudo que você precisa para sua aprovação.
Considerando que a Matriz A seja quadrada de ordem 2 e que tenha determinante igual a 2, o determinante da matriz 3A é:
2.
6.
9.
54.
diferente de zero, ou
seja, não nula, representa um par ordenado (x, y) que representa
um ponto no plano cartesiano, não pertencente a origem.
Multiplicando a matriz
pela matriz
o par
ordenado (x, y)sofre uma rotação anti-horária de 90º em torno da origem.
Sejam duas matrizes A = ⎝⎛3105−2−1272⎠⎞ e B =. ⎝⎛0−123004−23⎠⎞ Calcule det(A + B).
det(A + B) = 120
det(A + B) = 105
det(A + B) = 97
det(A + B) = 93
det(A + B) = 89
Seja 𝐴 uma matriz n × n tal que A3 = 0, sendo 0 a matriz nula. Se In representa a matriz identidade de ordem n, podemos afirmar que:
A admite inversa
A = 0
(In - A) -1 =In+A+A2
(In - A)3 = 0
A-1 = A
A=(aij)3×3= ⎝⎛xyzw12t6810⎠⎞
Considere que o conjunto carcerário de uma unidade prisional seja composto de quatro blocos. Cada um desses blocos teria três alas, cada uma com três celas coletivas. Na matriz A = (aij)3X3 , cada elemento aij representa o número de encarcerados na cela i, 1 ≤ i ≤ 3, da ala j, 1 ≤ j ≤ 3 do bloco A. Sabe-se que a ala 1 tem 8 presos a menos que a ala 2 e o total de presos do bloco A é igual a 78. Qual é o número de presos na ala 1 do bloco A da unidade prisional?
25
23
24
26
22
O estudo das matrizes tem muitas explicações na computação gráfica. É através de operações com matrizes que um programa gráfico altera a posição dos pontos que compõem uma imagem, fazendo-a girar, mudar de posição ou de escala. Na computação gráfica, essas operações recebem o nome de transformações geométricas. Por exemplo, uma rotação de θ graus de um ponto P = (x, y), em torno da origem no sentido anti-horário é feita a partir do produto da matriz de rotação R = [cos(θ)sen(θ)−sen(θ)cos(θ)] com a matriz P = [xy], que resulta em uma matriz P' = [x′y′], a qual indica a nova posição do ponto após a rotação P' = R ⋅ P.
A nova posição do ponto P = (1,2) após uma rotação de 90 graus no sentido anti-horário, em torno da origem, é:
P=(-2,1)
P=(-2,-1)
P=(2,-1)
P=(2,1)
P=(1,2)
Dado um
, suponha que o mesmo é autovalor de A invertível e que
é autovalor de B com mesmo autovetor u. Calcule o autovalor associado ao autovetor ude A2.


Seja 𝑇: ℝ³ → ℝ³ uma transformação linear dada por 𝑇(𝑥, 𝑦, 𝑧) = (𝑥 − 2𝑦 , 𝑧 , 𝑥 + 𝑦). Admitindo a existência de uma 𝑇-1, onde 𝑇-1 é uma inversa de 𝑇, assinale a alternativa que indique corretamente o valor de 𝑇-1(2,0,1).
(34, 3−1, 0)
(4 , 3−1,1)
(4 , 3−1,3)
(4,−2,0)
(4,0,0)
Sejam 𝜆1 e 𝜆2 os autovalores associados à matriz A=[−3−142] . O valor de λ12 +λ22 será
1.
2.
3.
4.
5.
Seja A uma matriz de ordem 2, dada pelo produto de duas matrizes B e C, como podemos ver abaixo:
A= (cos(θ)sen(θ)sen(θ)cos(θ)) .(1−i−i)1)
Calcule o det(A).
det(A) = 2
det(A) = 1
det(A) = 0
det(A) = -1
det(A) = -2
Dado o operador linear T(x,y,z) = (y-x+z, y-2z, z-x) de R3 , qual das alternativas abaixo contém uma base para a imagem desse operador?
[(-1,0,-1 ),(1, 1,0),(1,-2, 1)).
[(1,-2, 1) ,(1, 1,0),(0,0,0)].
[(1,3,-1 ),(1,-1, 1 ),(1, 2,5)].
[(1,-1, 1 ),(1,-2,0),(1,-1,8)].
[(1,0,0),(0, 1,0),(0,0, 1 )].
Qual a soma entre as raízes do sistema de equações abaixo?
⎩⎪⎨⎪⎧x+2y−z=−63x−y+2z=245x+4y−4z=−17
9.
0.
–4.
–8.
Sabendo que o sistema apresenta mais de uma solução, assinale a alternativa correta.
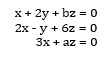
Não existe possibilidade de a = 0.
Se a = 9, então b deve ser maior que 4
O par ordenado (a; b) = (3; -7) atende à situação apresentada
Se b for maior que -10, então a será negativo.
Os valores de a e b são únicos.
Sejam W1= {(x,y,z,t) ∈ R4 /
I. W1 ∩ W2 = {(2t, -t, 2t, t) / t ∈ R};
II. W1 + W2 é chamada soma direta de W1 com W2 ;
III. A dimensão da soma W1 + W2 é 4.
Está(ão) correta(s) a(s) afirmativa(s)
I, apenas.
II e III, apenas.
I e III, apenas.
I, II e III.
Sobre os operadores autoadjuntos podemos afirmar:
I. Todos os autovalores de um operador autoadjunto são reais;
II. Os autovetores de um operador autoadjunto associados a autovalores distintos são sempre ortogonais;
III. Os autovetores de um operador autoadjunto associados a autovalores distintos são sempre linearmente independentes;
IV. Um operador simétrico não é autoadjunto, mas é sempre diagonalizável por uma base ortogonal de autovetores.
Estão corretas apenas as afirmativas
I, II e IV.
I e III.
II, III e IV.
I, II e III.
Qual é a área, do paralelogramo, do paralelogramo determinado pelos vetores u = (1, -1, 2) e v = (0, 3, 1)?
59 ua.
61 ua.
59 ua.
61 ua.
Em relação a transformação linear T: R³ → R² , definida por T(x, y, z) = (x + y - z, 2x - y+ z), e as bases a = {(1, 0, 1), (1, 1, 0), (0, 0, 1)} e β = {(1,2), (1, -1)} , podemos encontrar a matriz [T]βa . Qual é essa a matriz?
⎝⎛110−11−1⎠⎞
⎝⎛02−1311⎠⎞
(1−1110−1)
(0321−11)