







Seu próximo nível começa aqui
Com a Assinatura Ilimitada, você tem tudo que precisa para sua aprovação.
Com a Assinatura Ilimitada, você combina prática, teoria e método em uma única assinatura com tudo que você precisa para sua aprovação.
O operador linear 𝑇: ℝ3 → ℝ3, na base canônica do ℝ3, é dado pela matriz:
𝐴 = ⎣⎢⎡400314001⎦⎥⎤
Sobre esse operador linear, assinale a alternativa correta.
𝜆 = −1 é um autovalor associado ao operador linear.
(0,0,1) é um autovetor associado ao autovalor 𝜆 = 4.
{(0,0,1),(3,0,0),(0,-3,0)} é uma base de autovetores associados ao operador linear.
O operador linear possui três autovalores distintos.
O operador linear não é diagonalizável.
Considerando a função 𝑓:ℝ⟶ℝ2 definida por 𝑓(𝑥,𝑦)=x2+y2, qual vetor representa ∇𝑓(2,1)?
(25,5)
(55,55)
(105,105)
(25,525)
(525,55)
Considere o subconjunto:
S = {at3 + bt2 + c | a2 + b2 + c2 ≤ 0} ⊂ P3 (ℝ) e as seguintes afirmações, sendo a adição e a multiplicação por escalar as operações tradicionais em Pn (ℝ):
I. O elemento neutro da adição em P3 (ℝ) pertence a S.
II. A soma de dois elementos quaisquer de S pertence a S.
III. O produto de um escalar qualquer por um elemento qualquer de S pertence a S.
Com base no que foi apresentado, pode-se, corretamente, afirmar que
S é um subespaço vetorial de P3 (ℝ).
S não é um subespaço vetorial de P3 (ℝ), e somente as afirmações (I) e (II) se aplicam a S.
S não é um subespaço vetorial de P3 (ℝ), e somente as afirmações (I) e (III) se aplicam a S.
S não é um subespaço vetorial de P3 (ℝ), e somente a afirmação (II) se aplica a S.
S não é um subespaço vetorial de P3 (ℝ), e somente a afirmação (III) se aplica a S.
Se | . |1 e | . |2 representarem, respectivamente, as normas L1 e L2 em R3, então 2.∣u1−u2∣2<∣u2−u1∣1 .
Certo
Errado
O produto vetorial entre os vetores u1 – u3 e u2 é um vetor perpendicular ao vetor w = (2, 2, 1).
Certo
Errado
Seja A:R2→R2 um operador linear autoadjunto, isto é, vale a igualdade 〈Au,v〉 =〈u,Av〉, para todos u,v ϵ R2, em que 〈 ∙ , ∙ 〉 representa o produto interno canônico do espaço euclidiano R2. Se A(−1,2)=(1,4) e a matriz de A na base canônica de R2 tem traço igual a 6, então o determinante desta matriz é
5.
2.
9.
13.
10.
Seja v=(a,b), com a, b ∈ R, um vetor do R2 Considere que foram realizadas as sucessivas transformações de reflexão em relação ao eixo x, reflexão em relação ao eixo y, contração na direção x de fator igual a 3/4 unidades e rotação de 45º no sentido anti-horário, no vetor v. Após realizadas essas sucessivas transformações, a nova coordenada do vetor v será:
(− 423a+2b,−423a−2b)
(− 423a−423b,−22a+22b)
(− 423a+3b,2a+b)
(− 424a−3b,2a+b)
(− 832a, −4b2)
Seja T:R3→R3 a rotação de um ângulo θ em torno do eixo Z, no sentido anti-horário, cuja matriz, em relação à base canônica do R3 é dada por M=⎣⎢⎡cosθsenθ0−senθcosθ0001⎦⎥⎤ . Considerando o ângulo θ=2π , a respeito de T, é CORRETO afirmar:
T (1,0,0) = (1,0,0)
T (0,1,0) = (0,1,0)
T (0,0,1) = (1,0,1)
T (1,1,0) = (1,−1,0)
T (0,1,1) = (−1,0,1)
É possível definir o espaço de Sobolev W1,2([0,1], R) como o subconjunto de todas as funções u∈L2 que possuem derivada fraca. Definindo a norma ∣∣.∣∣1 em W1,2([0,1], R) por ∣∣u∣∣1=∣∣u∣∣L2+∣∣u′∣∣L2, podemos afirmar que o espaço W1,2([0,1],∣∣.∣∣1) é também um espaço de:
Riemann
Lagrange
Cauchy
Hilbert
Considere o campo vetorial:
𝐹(𝑥, 𝑦) = 𝑎|5 + 𝛾𝑥|−1𝑠𝑒𝑛(𝜃𝑦𝑏)i→+ 𝑙𝑛|5 + 𝛾𝑥|𝑎.𝑐𝑜𝑠(𝜃𝑦𝑏)𝑦𝑏−1j→,
sendo 𝑎, 𝑏 números reais fixos e maiores que 1; 𝛾, 𝜃 parâmetros reais com 𝛾, 𝜃 ∈ (0,1) e i→, 𝑗 vetores da base canônica do plano cartesiano. Seja 𝐶 o caminho composto pela união da semicircunferência de raio 2, com centro na origem, e dos segmentos de reta, cujos extremos são (0,2) e (2,0) e (0,2) e (-2,0), como mostra a figura a seguir.
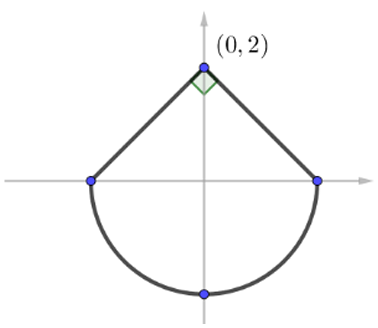
ConsiderandoR(𝑡), com 𝑡 ∈ 𝐼 ⊂ ℝ, uma parametrização do caminho 𝐶, podemos dizer que ∫cF ⋅ dR = ∫cF (R(𝑡)) ⋅R′(𝑡)d𝑡. Dessa forma, o que podemos afirmar sobre o valor de ∫c F .dR, em função das relações entre os valores de 𝑎, 𝑏, 𝛾, 𝜃, está expresso na alternativa:
se 𝜃 + 𝑎 = 𝑏. 𝛾, então a integral ∫c F .dR diverge para menos infinito.
se 𝜃 − 𝑎 = 𝑏. 𝛾, então a integral ∫c .dF .dR diverge para mais infinito.
se 𝜃 + 𝛾 = 𝑏𝑎, então ∫c F.dR = 2𝑎𝑏
se 𝜃 − 𝑎 = bγ , então ∫c F.dR = 2bγ
se 𝜃𝑏 = 𝛾, então ∫c F.dR = 0
A matriz de correlação de ordem 3x3 do vetor aleatório [X1 X2 X3] foi estimada e forneceu as seguintes matrizes: de autovalores Λ e de autovetores P. Os autovetores ocupam as colunas da matriz P da 1ª. para a 3ª. em correspondência com os autovalores na diagonal da matriz Λ.
⎣⎢⎡2,8720000,0880000,040⎦⎥⎤
⎣⎢⎡0,5820,5750,574−0,041−0,6840,7270,812−0,447−0,375⎦⎥⎤
Então, a 1ª. componente principal tem por expressão:
-0,041X1 - 0,684X2 + 0,727X3
0,575X1 - 0,684X2 - 0,447X3
0,582X1 + 0,575X2 + 0,574X3
0,582X1 – 0,041X2 + 0,812X3
0,812X1 - 0,447X2 - 0,375X3
Calcule os autovalores associados à matriz A apresentada abaixo e assinale a opção correta.
.
A=[−1102]
2 e 0
-1 e 2
-1 e -2
-1 e 0
-2 e 2
Se o produto escalar entre v e u1 é igual a 100, então os três campos, juntos, possuem menos de 25 poços para extração de petróleo.
Certo
Errado
Analise os conjuntos J, K ⊂ R2, L ⊂ R3 a seguir.
J = {(1,4), (2,8)}
K = {(1,5), (2,13)}
L = {(1,1,1), (2,3,4), (3,5,8)}
Tendo em vista essas informações, assinale a alternativa correta.
J e K são bases de R2, e L é base de R3.
J é base de R2, K não é base de R2, e L é base de R3.
J não é base de R2,K é base de R2, e L não é base de R3.
J não é base de R2, K não é base de RR 2, mas L é base de R3.
J não é base de R2, K é base de R2, e L é base de R 3.
Seja T:R2→R2 um operador linear tal que, para todo v=(x,y) ϵ R2 , o segmento de reta que liga υ a T(x,y) =(x′,y′) é vertical e tem seu ponto médio sobre a reta y=x. A alternativa que contém a expressão CORRETA do operador linear é:
T(x,y)=(x,2x+y)
T(x,y)=(x,2y+x)
T(x,y)=(x,2x−y)
T(x,y)=(x,2y−x)
T(x,y)=(x,2x−2y)
No estudo dos elementos finitos, sempre houve a necessidade de definir se os elementos são isoparamétricos ou não. Essa informação é importante para permitir o estudo do comportamento das deformações causadas nos elementos. De acordo com as expressões aplicadas para descrever o seu comportamento, um elemento isoparamétrico é aquele:
cujas funções de interpolação são sempre lineares, o que se reflete em funções semelhantes em qualquer sistema de coordenadas
cujo comportamento pode ser descrito por funções polinomiais de mesmo grau, independentemente do sistema de coordenadas
que não possui sistema de coordenadas natural, já que depende de coordenadas relativas
que só pode ser descrito por meio de um sistema de coordenadas naturais, já que a análise não é válida no sistema geral
Considere o sistema abaixo:
{2x9x+y+4y=12=40
Assinale a alternativa correta quanto às raízes desse sistema.
x= -8; y = 28
x= 8; y = -6
x= -24; y = 8
x= 9; y = 24
x= -9; y = 2
Seja ν um vetor de módulo igual a 3 eu um outro vetor, no mesmo espaço, com módulo unitário. Qual o menor ângulo entre os vetores u e ν para que a projeção ortogonal de na direção de seja igual −21 ν ?
30°
120°
135°
150°
165°
A reta que contém o ponto A=(1,-2,3) e é concorrente com as retas reversas
r:X=(1,−1,3)+λ1(1,0,2);λ1 ∈ R e s:X=(2,1,0)+λ2(0,1,4);λ2ϵR, tem equação vetorial igual a :
X=(1,−2,3)+λ(−4,−17,−8);λϵR
X=(1,−2,3)+λ(−5,−17,−8);λϵR
X=(1,−2,3)+λ(−5,−11,−9);λϵR
X=(1,−2,3)+λ(−4,−11,−8);λϵR
X=(1,−2,3)+λ(−5,−17,−9);λϵR
Sejam VA e VB os volumes dos sólidos A e B em R3, respectivamente, em que
A = {(x, y, z) ∈ R3 : 36 x2 + 8y2 + 9z2 ≤ 72} e
B = {(x, y, z) ∈ R3 : x2 + y2 + z2 ≤ 9}
Então, VA e VB são iguais, respectivamente, a
192π e 12π.
16π e 36π.
192π e 36π.
16π e 12π.
12π e 16π.



